1.美洛克希德·马丁公司获美太空军1.14亿美元订单,推进GPS地面段现代化。
2026年9月10日,美洛克希德·马丁公司宣布已从美国太空军获得两份任务订单,追加1.14亿美元用于全球定位系统(GPS)地面段现代化,以强化该系统抵御未来威胁的安全能力。其中,首份订单金额9600万美元,用于GPS IIIF应急作战系统,洛克希德·马丁将升级现有GPS地面系统以控制GPS IIIF有效载荷,使其具备操作下一代GPS IIIF卫星的能力;第二份订单金额1750万美元,属于架构演进计划(AEP)x86第一阶段工作,公司将启动分三阶段推进的GPS地面硬件与软件全面技术更新,通过模块化路径进一步提升地面系统的韧性与可靠性。分析认为,两份订单相辅相成,共同加快了安全GPS地面能力的交付进度。从战略指向来看,上述升级将使更多配备M码(M-Code)的GPS IIIF航天器得以部署,增强抗干扰能力与信号韧性,同时为交通运输、金融、电信及公用事业管理等关键民用领域维持可靠的定位、导航与授时(PNT)服务。需要指出的是,相关工作建立在太空军GPS控制段维持(GCS II)合同下长期合作的基础之上;2026年4月,洛克希德·马丁已获得1.05亿美元合同,用于GPS IIIF应急发射操作系统的发射、早期轨道及处置阶段地面支持,以保障快速集成与作战就绪;同月最后一颗GPS III卫星发射入轨,使星座能力达到迄今最高水平。该公司目前正在制造GPS IIIF卫星,其精度与韧性较老式卫星提升63倍。
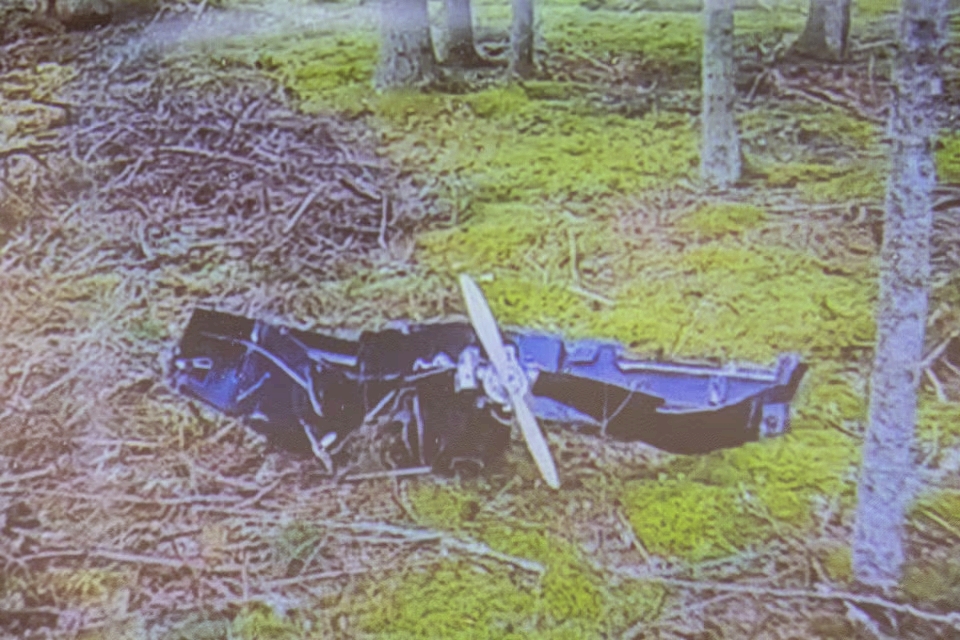
2.芬兰认定四架乌克兰无人机因GNSS干扰叠加风力偏航进入其领空。
路透社2026年9月9日报道,芬兰警方与芬兰边防警卫队通报,2026年3月至4月在芬兰境内发现的四架乌克兰军用无人机(UAV),系在卫星导航干扰与风力共同作用下偏离预定航线,误入芬兰领空。芬兰边防警卫队在声明中称,调查确认上述无人机源自乌克兰,属乌方针对俄罗斯“侵略战争”所采取反制措施的组成部分;但其目标并非芬兰,而是被当时在芬兰湾东部探测到的强烈全球导航卫星系统(GNSS)干扰,叠加当时的气象条件,抛离了原有航路。从技术角度看,此次事件揭示两点:一是GNSS压制对无人机航路控制的扰动已产生跨境外溢效应;二是电子干扰与气象因素叠加,使偏航方向具有相当程度的不可预测性。在处置层面,上述部门称,四架无人机均携带爆炸物,相关坠毁事件未造成人员伤亡或财产损失;检方在认定不存在追究刑事责任的事由后,已终止对上述事件的调查。芬兰及邻近的爱沙尼亚、拉脱维亚、立陶宛近期已连续出现同类事件,即原本针对俄罗斯的乌克兰无人机偏航进入其领空,反映出波罗的海-芬兰湾方向的空域管控与电磁环境正同步趋于复杂。
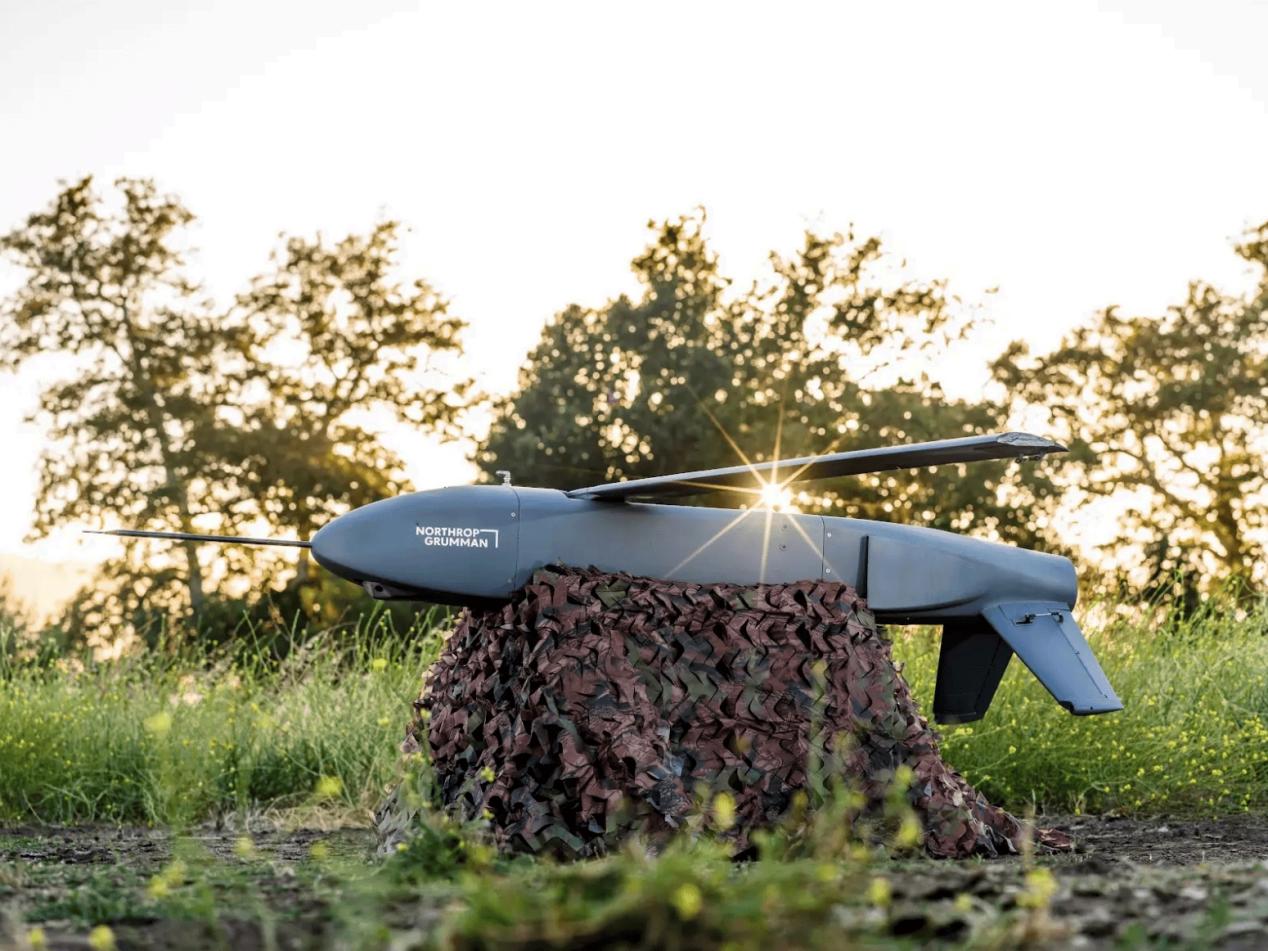
3.SandboxAQ与诺斯罗普·格鲁曼完成无人机磁导航与视觉导航融合飞行测试。
The Quantum Insider网站2026年9月9日报道,SandboxAQ与诺斯罗普·格鲁曼公司宣布,双方已完成其所述的全球首次可消耗单向攻击无人机平台磁导航(MagNav)系统测试。平台为“伐木工”(Lumberjack,Group 3 UAS),同时这也是全球首次报道的将磁导航系统与视觉导航系统配对应用于可消耗单向攻击平台的实例。据SandboxAQ称,工程人员在一小时内将硬件无关的AQNav软件安装到该无人机既有计算系统上,为其提供了不依赖GPS或其他外部传输信号的定位能力。AQNav采用“软件优先”架构,实时处理传感器数据并以基于物理的模型解算定位,其被动、全天候、地形无关特性既可独立运行,也可补充惯性、视觉与卫星导航系统,推进替代性定位导航授时(Alt-PNT)发展;该软件设计为在既有星上计算基础设施上以具备作战相关性的时延运行,降低对额外处理硬件的需求,并支持开放架构接口以简化跨平台集成。乌克兰与波斯湾地区冲突表明,小型可消耗无人机已在GPS拒止与欺骗环境中常态化运用,各国军队正加速扩充无人机库存;Lumberjack自首飞起在不足14个月内完成设计研制。自2023年以来,AQNav已由空客(Airbus)、波音(Boeing)等军事、政府及商业伙伴开展飞行测试,与美国空军合作测试已逾三年,载机包括C-17“环球霸王III”(Globemaster III)与C-130J“超级大力神”(Super Hercules),并参与三次大规模军事演习;AQNav还入选2025年北约DIANA cohort,现参与国防创新单元(DIU)量子传感转化项目(TQS)。
学术动态
在GPS信号受限环境下基于方位角定位的多无人机轨迹优化(Multi-UAV Trajectory Optimization for Bearing-Only Localization in GPS Denied Environments)
2026年2月11日,该论文发表于arXiv。该研究部分成果曾于2025年1月在佛罗里达州奥兰多举办的AIAA SCITECH 2025论坛以论文形式展示。该论文由美国海军研究生院学者撰写,针对GPS拒止环境下无人机对海上目标的纯方位定位难题,提出了一套多无人机轨迹优化框架,让搭载固定视场相机的无人机与水面舰艇协同完成目标定位,通过感知型优化生成满足任务、平台动态约束的轨迹,证实了协同固定视场无人机的定位精度可媲美甚至超越单台云台相机无人机,同时大幅降低系统复杂度与成本,为复杂环境下的海上目标定位提供了高鲁棒性、可扩展的解决方案。
论文指出,传统GPS定位和主动测距技术在GPS拒止、电磁对抗环境下性能大幅下降,而搭载云台光电传感器的无人机存在机械复杂、成本高、单点故障风险等问题,难以规模化协同作业。纯方位被动测量凭借低功耗、低暴露性的优势成为替代方案,但现有轨迹规划研究多忽略传感器视场、禁飞区等实际约束,且未结合固定翼无人机的倾斜转弯动力学特性,无法适配真实任务场景。为此,论文构建了融合多约束的轨迹优化模型:在平台动力学上,考虑固定翼无人机倾斜转弯的滚转角限制,将无人机设为恒定低高度飞行以简化模型并提升隐蔽性;在操作约束上,纳入目标周边禁飞区、无人机与协作舰艇的通信距离限制、任务空域边界等条件;在传感器建模上,用S型函数平滑近似相机视场约束,解决梯度优化中的不连续性问题,同时考虑目标出框导致的测量中断。论文选取后验克拉美-罗下界(PCRLB)的迹作为性能指标,通过最小化该指标提升定位精度,同时将任务时长纳入代价函数实现多目标优化。针对无限维优化问题,采用伯恩斯坦多项式将连续的状态和控制轨迹参数化,转化为有限维非线性规划问题,该方法具备均匀时间离散化、避免龙格现象的优势,能保证轨迹平滑性与约束满足性。在数据融合层面,采用联邦卡尔曼滤波架构,让各无人机独立通过扩展卡尔曼滤波处理测量数据,任务结束后将局部估计结果传输至协作舰艇完成融合,降低了飞行过程中的通信带宽需求。
论文通过两个案例验证框架有效性:案例1对比单台固定视场无人机的启发式跑道轨迹与优化轨迹,结果显示优化轨迹将目标定位标准差降低65%,任务时长缩短10.3%,且定位误差分布更集中,无严重定位失效情况;案例2对比单台云台相机无人机与多台协同固定视场无人机的性能,发现5台固定视场无人机的定位精度优于单台云台相机无人机,任务时长更短,且系统尺寸、重量、功耗和成本(SWaP-C)更低,还具备更高的弹性和可扩展性,单台云台相机无人机则存在单点故障、成本高的缺陷。研究最后总结,感知型轨迹优化相比启发式路径能大幅提升定位精度,伯恩斯坦多项式参数化是生成可行轨迹的有效手段,协同固定视场无人机系统在GPS拒止环境下,能以更低的成本和复杂度实现媲美甚至超越云台相机无人机的定位性能,该成果不仅适用于军事领域的海上目标定位和超视距监视,也为民用无人机的巡检、测绘、搜救等任务提供了参考。
ZK-Trace:基于零知识凭证的认证串谋追踪,用于联邦GNSS 干扰监控(ZK-Trace:Certified Collusion Tracing with Zero-Knowledge Credentials for Federated GNSS Interference Monitoring)
2026年9月8日,该论文发布在arXiv预印本平台。论文面向联邦GNSS干扰监测场景,提出ZK-Trace方案,结合公开身份标识、接收方专属Tardos指纹与零知识凭证校验,解决联邦学习环境下专有分类模型泄露后的溯源与共谋追踪难题,支持无需泄露方配合的离线追踪,并建立可执行的错误指控边界理论。联邦GNSS干扰监测把专有分类器下发给部分可信站点,存在模型泄露风险,现有联邦水印、零知识所有权方案或是只能证明群组归属,或是指纹明文存储缺少防共谋保障,难以应对参与方合并模型拷贝削弱水印标记的共谋攻击。ZK-Trace将问题拆分为识别共享模型包含的凭证,以及定位泄露拷贝对应的注册接收方,设置两层水印,身份层基于xLPN零知识凭证实现组员身份核验,追踪层为每个下发拷贝嵌入秘密Tardos指纹,依靠注册表完成离线比对,纠纷场景下通过零知识证明完成凭证持有者身份认证,同时区分凭证知识校验与接收方溯源两项独立功能,凭证通过不能直接判定泄露责任人,需要结合追踪分数证书综合裁决。
论文完成完整理论推导,给出针对任意恢复比特模式的条件错误指控边界、隐藏偏差残差信道下的有限完备性边界,还有针对相关特征蒸馏错误的确定性追踪分数边界,借助区间算术检查器让统计边界可实际执行,在调查中分配统一错误预算给指控与篡改判定。方案设计权重载体与特征载体两种嵌入载体,权重载体嵌入在批量归一化缩放参数,针对最多两名共谋者;特征载体依托固定探针输入的特征投影符号完成标记,目标抵御最多三名共谋者,权重载体容易被知识蒸馏清除,特征载体可以在特征匹配蒸馏条件下保留标记,但仅功能蒸馏依旧会抹除特征标记。实验采用仿真GNSS联邦数据集与CIFAR-10数据集开展验证,原型网络作为少样本干扰分类骨干网络。基于证书的评估设定每次调查错误命名预算为$10^{-3}$,能够全部隔离160份单所有者拷贝,720份双所有者混合拷贝中成功追踪712份,全程没有错误指控无辜参与方。特征载体在特征匹配蒸馏全部20组测试、跨架构迁移19组测试中保留标记,在GNSS与CIFAR-10数据集上拷贝精度损失分别为4.8、6.1个百分点,全局共享模型本身不会被追踪指纹改动。对比DeepMarks等基线方法,ZK-Trace不会产生错误指控,而基线会出现误判;剪枝、量化、噪声、微调等模型修改攻击很难破坏权重载体,只有蒸馏攻击可以清除权重空间标记。
论文也指出现存局限,混合擦除攻击可以在特定计算开销下规避仅依靠阈值的检测逻辑,功能蒸馏会破坏特征载体,部署时还需要实地验证条件独立性、探针余量这些理论前提。整体来看,ZK-Trace为联邦GNSS监测场景提供带统计密码学保障的可审计共谋追踪手段,为后续联邦模型版权溯源的工程落地提供理论依据与实验参考。