1.是德科技发布《2026年PNT报告》:多轨道融合与导航战威胁体系升级引关注。
Inside GNSS网站2026年9月15日报道,是德科技(Keysight,原思佳讯Spirent PNT业务已并入该公司品牌)发布《2026年PNT报告》(Keysight PNT Report 2026),系统梳理了全球定位、导航与授时(PNT)市场在弹性架构、低地球轨道PNT(LEO PNT)、自主系统、主权化建设与新型威胁多重因素驱动下的重塑态势。报告指出,PNT已成为交通运输、通信、能源、金融网络、国防系统及自主平台等领域不可或缺的基础设施;是德科技援引估算数据称,欧洲约10%的国内生产总值(GDP)依赖PNT服务,美国全球定位系统(GPS)一日中断造成的经济损失估计达16亿美元。从技术演进来看,全球导航卫星系统(GNSS)虽仍居核心地位,但日益成为更复杂架构中的一环:Xona Space Systems公司、铱星公司、TrustPoint公司及欧洲航天局(ESA)等主体自2023年以来加速推进LEO PNT项目部署,是德科技认为这一趋势指向多轨道PNT体系融合,而非对现有中地球轨道(MEO)GNSS的替代。同时,除干扰与欺骗外,导航战(NAVWAR)威胁面已扩展至射频干扰、网络攻击、授时操纵及针对自主或传感器融合系统的攻击,其中干扰叠加欺骗、射频与网络协同打击等复合威胁形态正成为新的评估难题。此外,自主车辆等平台的传感器融合趋势正推动GNSS、惯性传感器、摄像头、激光雷达(LiDAR)、雷达、LEO PNT信号及机会信号多源协同,人工智能(AI)与机器学习将在实时研判、权衡各信源可信度方面发挥更大作用。在主权能力建设方面,报告追踪了欧洲、亚洲、中东及英国等地区在区域导航系统、信号认证、地面备份及国家授时基础设施上的投入,反映出各国降低对单一外部PNT源依赖的战略考量。测试验证层面,是德科技提出“左移”理念,主张通过模型在环与软件在环的方式将验证工作前移至设计早期,并强调未来PNT保障需从单一接收机部件测试,转向涵盖受控接收方向图天线(CRPA)、惯性传感器、通信链路及决策软件在内的端到端系统级验证。
2.欧洲航天局塞莱斯特卫星在低地球轨道验证5G定位信号。
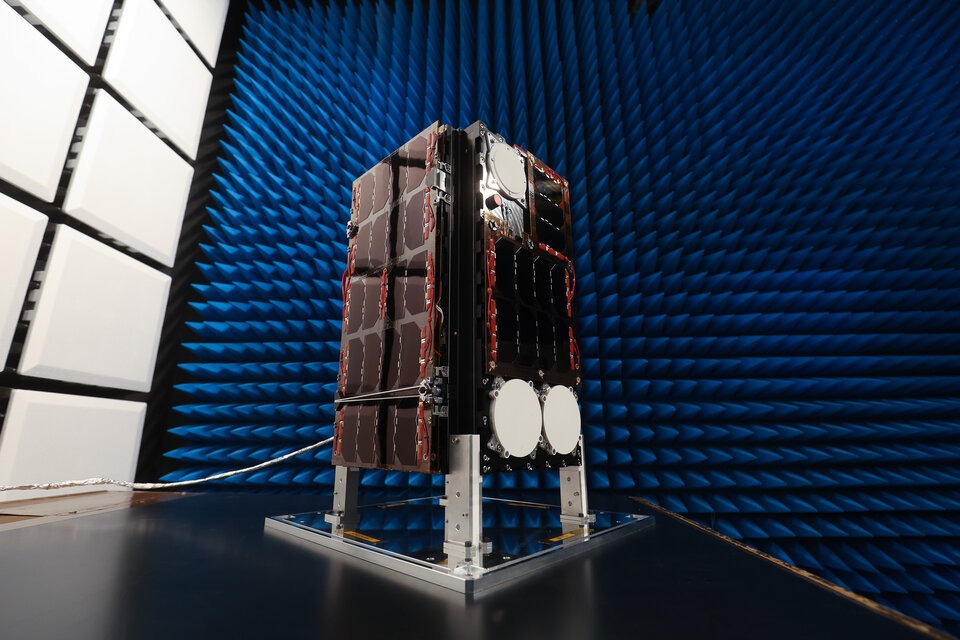
2026年9月15日,据欧洲航天局(ESA)官网消息,该机构成功验证了从低地球轨道(LEO)的塞莱斯特(Celeste)IOD-2卫星发射并接收5G定位信号,标志着卫星导航与移动通信两大领域融合迈出关键一步。8月27日,塞莱斯特IOD-2卫星在S频段发射了符合第三代合作伙伴计划(3GPP)标准的5G定位信号,具体包括5G新空口(NR)下行定位参考信号(DL-PRS)与窄带定位参考信号(NPRS)两类代表性信号,地面已成功接收并记录,正对其行为与性能进行分析评估。塞莱斯特首批两颗在轨演示(IOD)卫星于2026年3月发射,其中IOD-2由泰雷兹·阿莱尼亚航天公司牵头研制,IOD-1由GMV公司牵头研制;两颗卫星已于2026年4月完成首次导航信号广播并转入常态化实验演示阶段,该阶段将持续至2026年底。此次试验采用标准化、非专有信号体制,理论上可实现卫星与手机及低功耗物联网(IoT)设备直接通信,提升跨运营商互操作性;S频段的选用同时兼顾了卫星通信与直连设备(D2D)业务的频谱需求,并与L频段全球导航卫星系统(GNSS)信号形成频率分集。ESA塞莱斯特弹性定位导航授时(Resilient PNT)技术负责人兼3GPP代表弗洛林·格雷克指出,该实验无需从零构建非地面网络(NTN)定位能力,可在地面5G已有定位功能基础上进行针对性扩展,为3GPP即将发布的Release 21标准中纳入NR-NTN与IoT-NTN定位功能提供了在轨实证支持。ESA塞莱斯特项目经理罗伯托·普列托-塞尔德拉透露,下一里程碑是9月参加“干扰测试”,验证代表性干扰条件下的信号广播能力;自IOD-3至IOD-10(计划2027年下半年起陆续发射)起,ESA将从单星测距升级为多星联合定位,由GMV与泰雷兹·阿莱尼亚航天牵头的团队将研究多星测距、频率分集、抗干扰波形设计等课题。塞莱斯特任务是ESA低地球轨道定位导航授时(LEO-PNT)计划的首阶段,共规划11颗演示星,由GMV(联合德国OHB公司)与泰雷兹·阿莱尼亚航天两大联合体牵头,涉及14个以上欧洲国家逾50家机构;该任务是ESA“欧洲太空韧性”(ERS)三大支柱之一,旨在为欧盟自主LEO导航层决策提供支撑,与伽利略(Galileo)及欧洲静地导航覆盖系统(EGNOS)形成多层次PNT体系,巩固欧洲在新兴PNT市场的领先地位。
3.美Aeron系统公司发布DriftLoc惯性导航算法应对GNSS拒止环境定位难题。
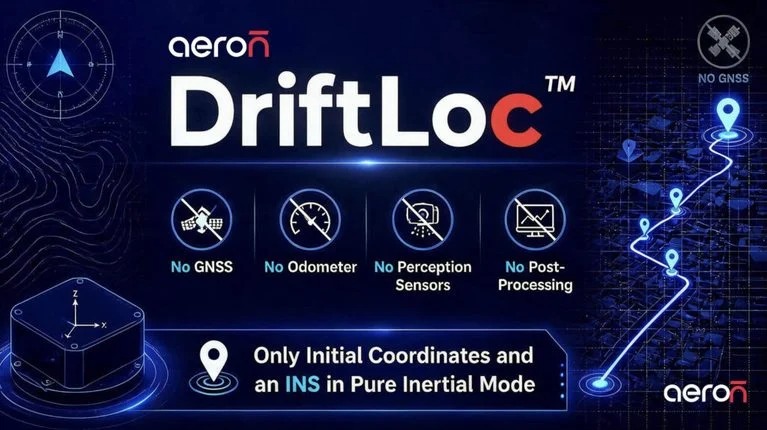
GPS World网站2026年9月14日报道,美国航电企业Aeron系统公司正式发布名为“DriftLoc”的导航算法,旨在全球导航卫星系统(GNSS)信号缺失的条件下,为惯性导航系统提供长时间可靠的定位能力。该算法针对的核心问题是:当卫星信号遭遇遮蔽、干扰或蓄意压制时,现代导航系统的定位精度会迅速劣化,这一问题被视为当前导航体系面临的根本性挑战之一。DriftLoc通过实时算法对传感器误差进行持续估计与修正,其设计可运行于惯性测量单元(IMU)及性能有限的嵌入式处理器之上,技术架构融合了物理驱动的运动学模型、贝叶斯估计与统计信号处理三类方法。DriftLoc并不单纯依赖加速度计与陀螺仪的原始测量数据,而是持续评估平台的运动状态,涵盖加速、减速、静止、转向及静定等多种行为模式,据此建立数学相关性并在误差产生过程中加以识别,进而维持对传感器可靠性的统计加权估计,实时优化惯性定位解算结果。该技术已在Aeron系统公司旗下基于微机电系统(MEMS)的紧凑型惯性导航系统PLX3-N上完成验证:在一次车载测试中,PLX3-N在不连接GNSS天线的状态下运行,经过30秒静态对准后,通过用户界面输入由另行安装的GNSS辅助参考系统提供的初始坐标;此后,PLX3-N在实时状态下生成了纯惯性推算的清晰定位解,证明了DriftLoc在GNSS不可用条件下维持定位能力的效果。该技术将研发重点从传统的“提升惯性硬件精度”转向“强化实时估计算法”,力图以更低的重量与成本,实现接近导航级的定位性能。值得注意的是,随着电子对抗与卫星导航拒止作战场景日益普遍,低成本、轻量化的替代定位方案正成为无人平台与战术装备抗干扰能力建设的重要方向