1.GPSWorld网站刊载文章《导航栈正变得越来越庞大;这是件好事吗?》。
2026年9月28日,GPSWorld网站刊载该文,围绕导航堆栈规模扩大的现象展开探讨。文章指出,传统导航依靠卫星信号完成定位,随着自主系统性能提升、导航环境日趋复杂,如今定位已不再仅依赖单一GNSS信号,惯性传感器、相机、雷达、地磁传感器、地面通信信号等多种数据源共同参与解算,令导航堆栈变得更为复杂,但这未必是坏事,反而能够提升导航可靠性。由于GNSS信号易受遮挡、干扰,行业不再追求可全面替代GNSS的单一技术,转而融合各类各有优劣的技术实现优势互补;传感器融合除提升定位精度外,还能够评估定位结果的可信度,美国陆军的可靠PNT项目就采用该思路:列装大量M码接收机,同时集成视觉辅助、替代导航技术,在某一信号失效时依靠其余数据维持可用导航输出。不过增加传感器不等于系统会自动变得鲁棒,各类传感器都存在环境局限性与固有误差,系统需要判断不同场景下各类数据源的实用价值,导航引擎也转型为决策单元,能够比对多源观测数据,识别异常、欺骗、干扰带来的矛盾信息,降低异常数据权重,以此抵御GNSS欺骗与压制。新一代多源导航堆栈呈层级化架构:由GNSS提供全局绝对基准,惯性器件输出连续运动数据,环境传感器感知周边信息,地面信号补充定位授时,精密时钟保障无外部参考时的时间基准,导航软件权衡各数据源可信度输出最终结果,不需要所有传感器同时工作,只需要足够可信的数据即可运行。对于自主系统而言,导航完整性十分关键,自主设备无法像人类一样辨别可疑定位,除坐标数值外还需要确认结果真实可信。未来导航堆栈还会继续扩展,量子传感、机会信号、低轨PNT等技术正在研发,赛峰集团的LEO-PNT项目计划将低轨信号与现有导航技术结合,行业理念也从追求最高定位精度,转变为利用多种非完美技术产出可信定位。虽然堆栈扩张看似增加了故障点,但在合理设计下能够消除单点故障,单一数据源失效时系统仍可工作,还可甄别误导信息;在定位出错代价高昂的场景中,多套定位手段是导航领域的重要升级。文末评论也提出,导航的核心问题从“我在哪”转变为“我能否相信当前位置”,抗毁定位已经从技术演示走向实际部署,成为自主系统的基础支撑。
2.美国Xona太空系统公司商用GPS替代系统“脉冲星”将于本月上线。
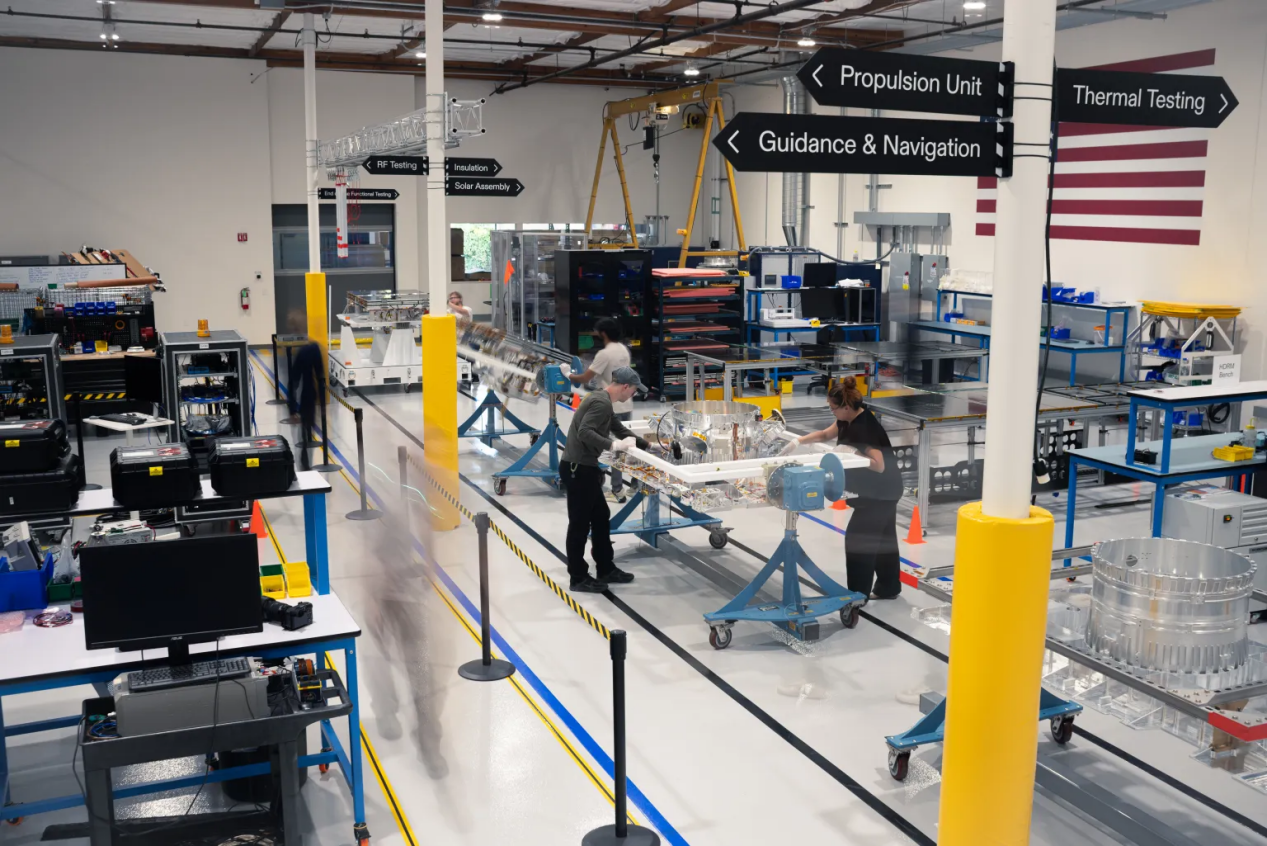
TechCrunch网站2026年10月9日报道,美国初创企业Xona太空系统公司(Xona Space Systems)将于本月通过一枚SpaceX火箭发射6颗卫星,全球首个商用精密GPS替代服务转入在轨部署。Xona首席执行官曼宁向TechCrunch指出,GPS虽为免费服务,但市场在于硬件,每年数十亿台设备亟需更高性能信号。在技术路径方面,Xona借助低轨临近优势,依托与地面时频基准源的密切通信,使卫星无需搭载昂贵原子钟即可守时;其信号经简单软件修改即可被现有GPS接收机接收,由此快速入市并简化监管准入。6颗卫星中,4颗采用航空航天实验室(Aerospace Labs)平台建造,类似去年完成验证的原型星;另2颗由Xona加州伯灵格姆总部自主研制,是其258颗业务星座“脉冲星”(Pulsar)的奠基型号。Pulsar可提供厘米级定位精度,优于GPS的米级精度,信号强至可穿透楼宇并在城区被探测,曼宁认为足以慑止干扰欺骗。卫星入轨并以日均约8次飞越中纬度地区后,Xona即可启动真实客户贝塔测试;电子授时企业TimeBeat首席执行官高夫称,试点将用于校验其全球设备授时。Xona计划2028年覆盖美国、欧洲、日本和韩国。值得注意的是,Xona已累计融资逾3亿美元,含美太空军的2000万美元;在导航干扰欺骗常态化背景下,美方对该技术兴趣初显,军用潜力有待进一步观察。
3.多架商业航班在洛杉矶上空接连报告遭遇严重GPS干扰。
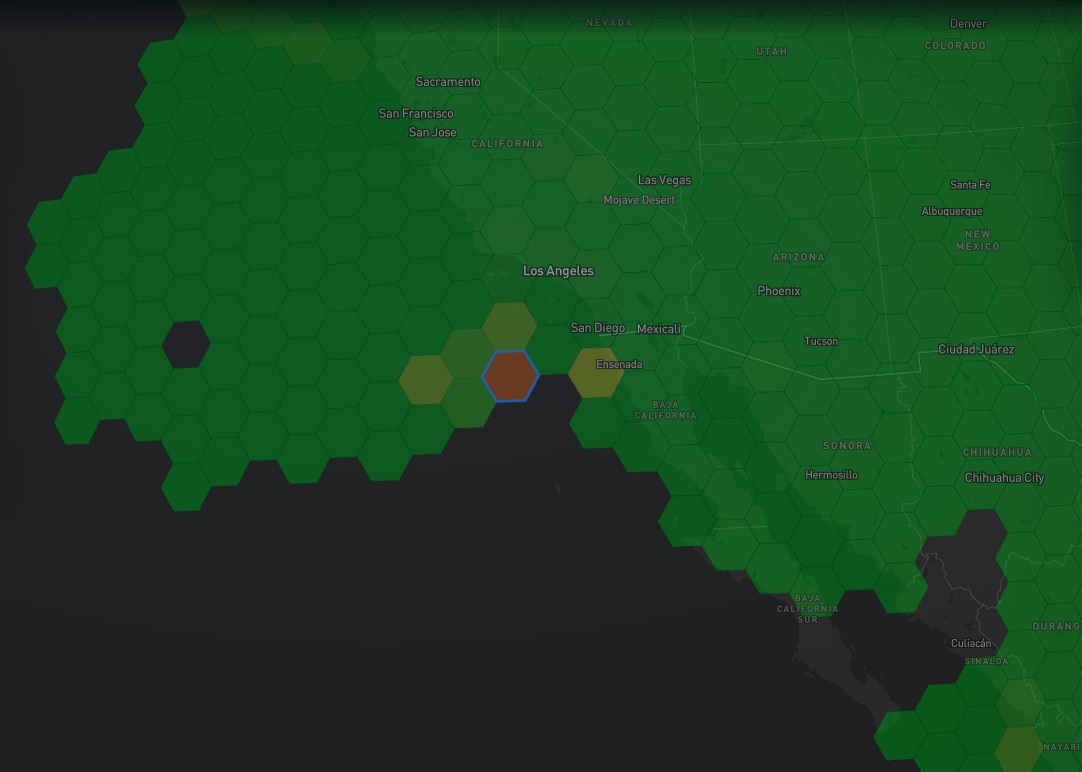
航空新闻网站Airlive(airlive.net)2026年9月25日报道,多架商业航班清晨在洛杉矶附近空域接连报告严重全球定位系统(GPS)干扰,至少两架客机受影响。首起为联合航空(United Airlines)UA1962航班,系午夜后自洛杉矶机场(LAX)起飞的空客A321neo(注册号N24542);协调世界时07:36,机组爬离机场后向空管通报大范围GPS干扰致卫星导航失效。不到一小时后的08:15,联合航空UA1866机组报告,在由圣弗朗西斯科(SFO)飞往达拉斯-沃思堡(DFW)途中于洛杉矶附近35000英尺巡航时遭遇类似干扰。得益于地面无线电信标(VOR/DME)与惯性基准系统(IRS)等冗余导航,两机均未受损或失控。同时,GPS威胁地图网站(GPSThreatMap.com)实时追踪显示,干扰已超出陆上航线,洛杉矶沿岸海上空域出现活跃信号中断;阿拉斯加航空(Alaska Airlines)AS222航班(波音737 MAX 9,注册号N953AK)在圣迭戈至凯卢阿-科纳的太平洋航线上遭遇信号降级。从地区格局来看,此类干扰与电子战战术因邻近乌克兰、白俄罗斯、俄罗斯及波罗的海冲突地带,在东欧北欧较为常见,但在南加利福尼亚等大都会上空相对罕见。由于现代客机依赖在轨GPS卫星发射的微弱低功率信号,接收机易受同频段地面设备干扰。调查人员正在排查来源,初步方向包括局部地面干扰装置、未经授权无线电活动及附近海岸训练场的军用电子测试。
学术动态
1.Xona Pulsar与星载GNSS接收机的兼容性(Xona Pulsar Compatibility with Spaceborne GNSS Receivers)
2026年9月15日,这篇论文发布在arXiv平台。文章指出,随着全球多个国家陆续规划、部署低轨PNT星座,轨道空间与频谱环境愈发拥挤,传统兼容性评估大多面向地面与机载接收机,针对星载GNSS接收机开展的干扰兼容分析较为有限,该论文就此展开研究,评估Xona Pulsar系统对400-1000千米轨道高度卫星搭载GNSS接收机带来的兼容影响。
论文首先梳理全球各国低轨PNT系统的演示、建设与规划情况,不同系统使用L、S、C、Ku、Ka、UHF、VHF等多种频段,各系统演示与正式运营时间、规划卫星数量存在明显差异。传统中地球轨道GNSS星座运行在约20000千米高度,和绝大多数航天器空间隔离较好,共存干扰问题并不突出;而低轨PNT系统工作在800-1200千米高度,该轨道区域分布大量在轨卫星,空间距离更近,会使星载GNSS接收机接收到更高的信号功率,抬升有效噪声基底,不过同一航天器可视范围内的低轨PNT卫星数量有限,会在一定程度上削弱总接收干扰功率。本文将已成熟的无线电导航卫星业务兼容评估方法拓展应用到星载用户场景,其研究框架也可迁移至其他新兴低轨PNT系统,用于评估新一代导航星座与传统GNSS在拥挤轨道环境下的共存能力。
研究以ITU-R M.1831-1标准作为评估基础,该标准提供了新增导航卫星系统带来C/N₀下降的计算方法,公式将总噪声拆解为热噪声、非导航卫星业务外部干扰、参考导航系统自干扰、其余现存导航系统干扰以及待评估新增系统带来的干扰,频谱分离系数SSC是关键参数,用于依据信号频谱重叠程度把接收功率换算为等效干扰功率。针对非地球静止轨道星座,聚合增益会随时间、用户位置动态变化,传统地面评估选取24小时仿真内的全局最大值作为保守最坏工况。但星载场景中收发卫星之间几何关系变化远快于地面场景,需要结合自由空间路径损耗、收发天线增益随时间计算接收功率。为控制分析复杂度,研究没有逐时完整模拟已有各类导航星座的时变干扰分量,而是采用一套保守固定的既有噪声基底,以此作为星载接收机干扰评估的基准条件。
文章以Xona Pulsar星座为对象开展仿真分析,仿真输出包含1000千米轨道下C/N₀退化的互补累积分布函数,以及GPS L5信号干扰超过3dB的持续时长分布。仿真结果显示,1000千米轨道场景下99%的工况中GPS L5信号C/N₀退化均低于3dB,超过3dB的强干扰属于小概率事件。该分析依旧存在局限,研究采用固定保守噪声假设,没有完整复现全部现有RNSS系统随轨道几何变化的干扰贡献,但该简化处理能够在降低计算复杂度的前提下,为低轨PNT与星载GNSS接收机的频谱共存提供标准化评估思路,为后续同类低轨导航系统的兼容性研究提供方法参考。
2.在GNSS不可用环境下增强5G NTN VSAT的RACH性能(Enhancing 5G NTN VSAT RACH in GNSS-Denied environments)
2026年9月24日,该论文发布于arXiv平台。论文指出3GPP 5G非地面网络(NTN)的随机接入流程高度依赖用户设备获取GNSS定位结果,以此预补偿上行链路的时延与多普勒偏移。在GNSS受干扰、拒止环境下,会出现前导码冲突、连接中断问题,削弱卫星通信可靠性。现有多数抗GNSS失效的定位方案需要终端同时接收多颗卫星信号,但Ku/Ka高频段VSAT终端一次只能对接单颗服务卫星,因此现有方案难以直接适用。针对这一痛点,论文面向搭载相控阵天线的5G NTN VSAT终端,提出一套单卫星多步定位框架。
该框架利用接收信号到达角AoA获取初始粗略位置,再从LEO卫星下行SSB同步信号中提取到达频率FoA、到达时间ToA观测值,借助改进的Levenberg-Marquardt卡尔曼滤波器(LMKF)完成多历元融合解算。论文搭建仿真系统,选用1200km高度的Walker-star倾斜轨道与极轨混合LEO星座,完整建模各类误差来源,包含天线热噪声、波束指向偏差、卫星星历误差、钟差、对流层时延、多径效应等,建立完备误差预算。研究设置四种求解配置:仅单历元AoA的$J_0$、多历元AoA滤波$J_1$、AoA叠加FoA的$J_2$,以及融合AoA、FoA、ToA全部观测的$J_3$,以此分析不同观测量带来的性能增益。仿真分为静态全球网格测试与米兰地区车辆动态轨迹测试两类场景,同时划分最优、标称、最差三种角度测量误差工况。结果显示,仅依靠单历元AoA的$J_0$定位误差可达数十公里;引入多历元滤波的$J_1$能够抑制部分随机噪声,但赤道区域因卫星几何构型限制改善有限;加入多普勒观测的$J_2$进一步压缩误差;完整融合三类观测的$J_3$在标称工况下可将定位不确定度从数十公里降至数公里级别,动态车载场景下同样可以保持有效的轨迹跟踪能力。
定位误差会转化为RACH流程的差分时延与差分多普勒,差分多普勒对PRACH检测影响微弱,差分时延是制约随机接入成功的关键。40°仰角的工作边界下,$J_3$在仰角大于60°的最优工况可以直接满足现有3GPP时序要求;但在多数标称、最差工况,需要对3GPP的时序提前量指标做小幅放宽,结合Release20的抗GNSS失效相关规范,就能够在GNSS拒止环境实现稳健初始接入。论文也指出后续研究方向,包括城市非视距条件适配、盲AoA捕获算法、卫星切换策略优化,以及LMKF算法计算效率评估。该方案不需要硬件大规模改动,依托现有5G NTN下行同步信号,为高频VSAT终端在GNSS不可用时的随机接入提供可行技术路径。